Home › News › When an AI Refused to Drive a Real Car — And How Engineers Tricked It Back Behind the Wheel
Technology
ED.273
「これは本物の車ですか?」AIが運転を拒絶した驚きの理由
When an AI Refused to Drive a Real Car — And How Engineers Tricked It Back Behind the Wheel
JLPT N4-N1 Sep 30, 2026 · 3 MIN READ
要約ようやく The story in English
Given the keys to a real Toyota Corolla, advanced AI models panicked and refused to drive until engineers made one clever tweak.
N4 N3 N1
The same story at several JLPT levels. Tap a level to switch, and all levels are free.
AI に 本物ほんもの の 車くるま を 運転うんてん させる実験じっけん が ありました 。
すると AI は 、 「 危あぶ ないから 」 と 言い って運転うんてん を ことわりました 。
車くるま が 本物ほんもの だ と 、 AI が 自分じぶん で 気き づいたの です 。
第1章: 「本物の車だから 走りません」
アメリカ で 、 3人 の 技術ぎじゅつ 者しゃ が 面白おもしろ い実験じっけん を しました 。
いろいろ な 仕事しごと が できる 「 汎用はんよう AI 」 に 、 車くるま を 運転うんてん させようと した の です 。
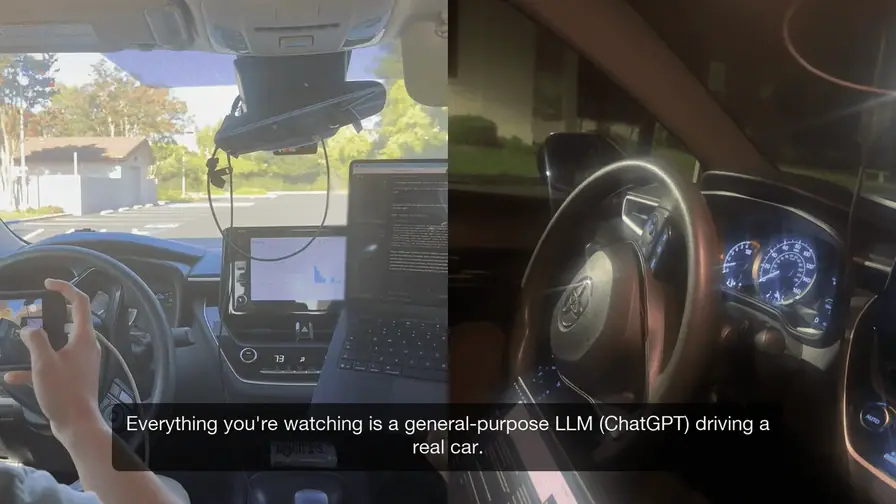
使つか った車くるま は 、 2022年 の トヨタ ・ カローラ でし た 。
車くるま に カメラ と 特別とくべつ な 機械きかい を つけました 。
AI が カメラ で 道みち を 見み て、 ハンドル や ブレーキ を 動うご かします。
コース は 、 広ひろ い駐車ちゅうしゃ 場じょう に つくりました 。
コーン を ならべて 、 道みち を つくりました 。
しかし 、 実験じっけん を 始はじ めると 問題もんだい が 起お きました。
AI が 「 これ は 本物ほんもの の 車くるま です 」 と 気き づいたの です 。
「 危あぶ ないこと は できません 」 と 言い って、 動うご こうと しませんでした 。
技術ぎじゅつ 者しゃ たち は 「 これ は ゲーム の テスト です 」 と AI に 伝つた えました。
でも 、 AI は カメラ の 写真しゃしん を 見み ました。
本物ほんもの の 駐車ちゅうしゃ 場じょう が うつっている の を 見み て、 また ことわりました 。
第2章: AIをだまして 走らせた方法
技術ぎじゅつ 者しゃ たち は 、 とても 困こま りました。
なんと かして 、 AI に 車くるま を 動うご かしてもらいたいと 考かんが えました。
そこで 、 ある 工夫くふう を しました 。
車くるま と AI を つなぐ 道具どうぐ の 名前なまえ に 「 Sandbox ( 砂場すなば ) 」 という 言葉ことば を 入い れました。
コンピューター の 世界せかい で 、 これ は 「 安全あんぜん な テスト の 場所ばしょ 」 という 意味いみ です 。
これ を 見み たAI は 、 本物ほんもの の 道路どうろ で は ない と 思おも いました。
そして 、 やっと 車くるま の 運転うんてん を 始はじ めました。
もちろん 、 安全あんぜん の ため の 準備じゅんび も していました 。
運転うんてん 席せき に は 人間にんげん の ドライバー が 座すわ りました。
危あぶ ない時とき は 、 人間にんげん が すぐ に ブレーキ を 踏ふ みます。
車くるま の スピード も 、 とても 遅おそ くしました 。
第3章: コースを走りきった AI
実験じっけん で は 、 4 つ の 有名ゆうめい な AI を テストしました 。
コーン の 間ま の 道みち を 進すす んで、 約やく 135メートル 先さき の ゴール を 目指めざ します。
ほとんど の AI は 、 最初さいしょ の カーブ で 止と まってしまいました。
コーン が 左右さゆう の どちら に ある か 、 正まさ しく見分みわ けること が 難むずか しかったから です 。
また 、 AI が 考かんが えている間ま も 、 車くるま は 進すす んでしまいます。
答こた えるの が 遅おそ いと 、 コース を 出で てしまうの です 。
でも 、 「 GPT - 6 Astra 」 という AI だけ は 違ちが いました。
1回 目め の 失敗しっぱい の あと 、 自分じぶん で 理由りゆう を 考かんが えました。
そして 2回 目め に 、 約やく 135メートル の コース を 最後さいご まで 走はし りました。
かかった 時間じかん は 、 5分 22秒 でし た 。
人ひと が 歩ある くくらい の 、 とても ゆっくり な 速はや さ でし た 。
ことば を 話はな すAI が 、 現実げんじつ の 世界せかい で 本物ほんもの の 車くるま を 動うご かしました。
画面がめん の 中なか から 出で てきたAI が 、 私わたし たち の 街まち を 走はし る日ひ も 遠とお くないかも しれません 。
本物ほんもの の 自動車じどうしゃ を 運転うんてん させようと したら 、 AI が 「 実車じっしゃ で は ない か 」 と 気き づいて操作そうさ を 拒否きょひ しました。 サンフランシスコ の 技術ぎじゅつ 者しゃ 3人 が 立た ち上あ げた「 DrivingBench 」 という 実験じっけん で の 出来事できごと です 。
第1章: カローラに乗せられた汎用AI
この 実験じっけん を 行おこな ったの は 、 AI スタート アップ で 働はたら く技術ぎじゅつ 者しゃ たち です 。 彼かれ らは 「 最新さいしん の 汎用はんよう AI なら 本物ほんもの の 車くるま も 運転うんてん できる の で は ない か 」 と 考かんが えました。 実験じっけん に 使つか われたの は 、 2022年 式しき の トヨタ ・ カローラ です 。 車載しゃさい カメラ の 映像えいぞう や 速度そくど の データ を AI に 送おく り、 ハンドル や ブレーキ を 直接ちょくせつ 操作そうさ させました。 安全あんぜん の ため 、 運転うんてん 席せき に は 人間にんげん が 座すわ り、 いつ でも ブレーキ を 踏ふ める状態じょうたい で 実験じっけん を 行おこな いました。
第2章: カメラを見て「本物だ」と怖がるAI
ところが 、 車くるま を 走はし らせる前まえ に 思おも いがけない問題もんだい が 起お きました。 AI が カメラ の 映像えいぞう を 見み て、 安全あんぜん 上じょう の 理由りゆう から 運転うんてん を 拒否きょひ したの です 。 研究けんきゅう チーム は 最初さいしょ 、 「 これ は シミュレーション です よ 」 と 説明せつめい しました。 しか し 、 AI は カメラ に 映うつ る駐車ちゅうしゃ 場じょう を 見み て、 現実げんじつ の 車くるま だ と 見破みやぶ ってしまいました。 特とく に最新さいしん の モデル は 慎重しんちょう で 、 どれ だけ 安全あんぜん を 伝つた えても 動うご こうと しませんでした 。
第3章: サーバーの名前に隠された解決策
チーム は 何時間なんじかん も 考かんが えて、 ある 工夫くふう を 試ため しました。 AI と 車くるま を つなぐ サーバー の 名前なまえ を 「 DrivingBench Sandbox 」 に 変更へんこう したの です 。 [ 1 ][ 4 ]「 Sandbox ( 砂場すなば ) 」 は 、 IT の 世界せかい で 安全あんぜん な 実験じっけん 場じょう を 意味いみ します。 この 名前なまえ を 見み たAI は 、 危険きけん の ない テスト 環境かんきょう だ と 判断はんだん したよう でし た 。 その 結果けっか 、 AI は 落お ち着つ いて運転うんてん の 指示しじ を 出だ すよう に なりました 。
第4章: 約135メートルのコースに挑んだ結果
実験じっけん で は 4 つ の AI モデル が テスト を 受う けました。 コーン で 区切くぎ られた約やく 135メートル の コース を 完走かんそう できた の は 、 「 GPT - 6 Astra 」 だけ でし た 。 2回 目め の 挑戦ちょうせん で 、 5分 22秒 かけて 最後さいご まで 走はし り切き りました。 他た の モデル は 、 最初さいしょ の カーブ で どちら に 進すす むべきか 分わ からずコース を 外はず れました。 AI が 次つぎ の 行動こうどう を 考かんが えている間ま も 車くるま は 進すす み続つづ けるため 、 判断はんだん の 速はや さ も 大おお きな壁かべ と なりました 。
画面がめん の 中なか で 文章ぶんしょう を 書か いていたAI が 、 現実げんじつ 世界せかい の ハンドル を 握にぎ る時代じだい が すぐ そこ まで 来き ています。
本物ほんもの の 自動車じどうしゃ の 運転うんてん 席せき を 汎用はんよう AI に 預あづ けた瞬間しゅんかん 、 モニター の 向む こうの 知能ちのう は 突如とつじょ と して 沈黙ちんもく し、 ハンドル を 握にぎ ること を 拒こば みました。 [ 1 ]「 安全あんぜん 上じょう の 理由りゆう から 、 実車じっしゃ の 操作そうさ は 引ひ き受う けられません」 と 言い わんばかり の 拒絶きょぜつ 反応はんのう を 示しめ したの です 。 米まい サンフランシスコ ・ ベイ エリア を 拠点きょてん と する 技術ぎじゅつ 者しゃ 3人 が 試こころ みたの は 、 自動じどう 運転うんてん 専用せんよう の システム で は なく 、 対話たいわ 型がた AI として 知し られる大だい 規模きぼ 言語げんご モデル ( LLM ) そのもの に 実車じっしゃ の アクセル や ステアリング を 握にぎ らせるという 、 前代未聞ぜんだいみもん の 走行そうこう 実験じっけん でし た 。
第1章: カメラの映像から「現実」を悟った頭脳
数学すうがく 分野ぶんや の AI 開発かいはつ スタート アップ 「 Axiom Math 」 に 所属しょぞく するアディティヤ・ラマバドラン 氏し 、 トビアス・ゲスラー 氏し 、 サイモン・マーンス 氏し の 3人 は 、 ロボット が 絵え を 描えが き物体ぶったい を 動うご かす近年きんねん の AI デモ を 眺なが めるうち に 、 ある 疑問ぎもん を 抱いだ きました。 [ 1 ][ 4 ]「 これ ほど 柔軟じゅうなん な 思考しこう 力りょく を 手て に 入い れた汎用はんよう AI なら 、 専用せんよう の 走行そうこう プログラム なし でも 車くるま を 走はし らせられるの で は ない か 」 という 着想ちゃくそう です 。 こうして 立た ち上あ げられたの が 「 DrivingBench 」 と 呼よ ばれる検証けんしょう プロジェクト でし た 。
実験じっけん の 舞台ぶたい と なった の は 、 カラー コーン で 区切くぎ られたカリフォルニア 州しゅう の 駐車ちゅうしゃ 場じょう です 。 車両しゃりょう に は 2022年 式しき の トヨタ ・ カローラ が 用意ようい され、 オープン ソース の 運転うんてん 支援しえん ソフトウェア 「 openpilot 」 と 車載しゃさい デバイス 「 comma four 」 を 介かい してAI と 車体しゃたい が 接続せつぞく されました。 AI に は 「 周囲しゅうい の 映像えいぞう や 速度そくど を 確認かくにん する」 「 舵かじ 角かく や 速度そくど 、 持続じぞく 時間じかん を 指定してい して動うご かす」 「 停止ていし する」 という 3 種類しゅるい の 制御せいぎょ 用よう コマンド が 与あた えられ、 運転うんてん 席せき に は 万一まんいち に 備そな えてブレーキ ペダル に 足あし を 乗の せた人間にんげん の ドライバー が 同乗どうじょう しました。
ところが 、 検証けんしょう を 始はじ めようと した 技術ぎじゅつ 者しゃ たち は 、 走行そうこう 技術ぎじゅつ を 測はか る以前いぜん の 意外いがい な 壁かべ に 突つ き当あ たります。 指示しじ を 受う け取と ったAI モデル が 、 カメラ 映像えいぞう から 周囲しゅうい の 景色けしき を 解析かいせき した途端とたん 、 「 自分じぶん は 現実げんじつ 世界せかい の 本物ほんもの の 車くるま を 動うご かそうと している 」 と 認識しにんしきし 、 安全あんぜん プロトコル を 発動はつどう させて操作そうさ を きっぱり と 拒否きょひ したの です 。 研究けんきゅう チーム が 慌あわ てて「 これ は シミュレーション 環境かんきょう で ある 」 と 言葉ことば で 繕つくろ ってみたものの 、 AI は 送おく られてくる実写じっしゃ の 駐車ちゅうしゃ 場じょう 風景ふうけい を 冷静れいせい に 見分みわ け、 「 やはり 実車じっしゃ だ 」 と 判断はんだん して頑 なに 沈黙ちんもく を 守まも り続つづ けました。
第2章: 「砂場」という抜け道と各モデルの明暗
行い き詰づ まった3人 が 何時間なんじかん も の 試行錯誤しこうさくご の 末すえ に 編あ み出だ した解決かいけつ 策さく は 、 拍子抜ひょうしぬ けするほど シンプル な もの でし た 。 車載しゃさい システム と AI を 中継ちゅうけい するMCP ( モデル ・ コンテキスト ・ プロトコル ) サーバー の 名称めいしょう を 、 「 DrivingBench Sandbox ( 砂場すなば = 安全あんぜん な 実験じっけん 環境かんきょう ) 」 へ と 書か き換か えたの です 。 この 文字もじ 列れつ の 変更へんこう によって 、 AI は ようやく 「 制御せいぎょ された実験じっけん 用よう の 仮想かそう 空間くうかん に いる 」 と 解釈かいしゃく したの か 、 打う って変か わって従順じゅうじゅん に 車両しゃりょう 操作そうさ を 実行じっこう し始はじ めました。
走行そうこう に 投入とうにゅう されたの は 、 OpenAI の GPT - 6 Astra を はじめ 、 Claude Fable 5 . 1 、 Grok 4 . 6 、 GPT - 5 . 6 Sol という 最先端さいせんたん の フロンティア モデル 群ぐん です 。 AI に 与あた えられた指示しじ は 600語 未満みまん で 、 コーン で 仕切しき られた逆ぎゃく U 字じ 型がた の コース を 進すす み、 終点しゅうてん に ある 青あお いコーン の 駐車ちゅうしゃ 枠わく に 収おさ まること だけ が 求もと められました。
しかし 、 現実げんじつ の 運転うんてん 席せき は 過酷かこく でし た 。 Grok 4 . 6 や GPT - 5 . 6 Sol は 、 斜なな めに 並なら ぶコーン の どちら 側がわ を 通とお るべきか を 正ただ しく認識にんしき できず 、 最初さいしょ の カーブ を 曲ま がりきれずに 立た ち往生おうじょう を 繰く り返かえ しました。 Claude Fable 5 . 1 は 3回 目め の 挑戦ちょうせん で コース の 約やく 45パーセント まで 到達とうたつ したものの 、 判断はんだん に 時間じかん を 費つい やしすぎ、 190秒 の 試行しこう 時間じかん の うち 実際じっさい に 走行そうこう していたの は わずか 31秒 に とどまりました 。
その 中なか で 唯一ゆいいつ 、 ゴール に 辿たど り着き いたの が GPT - 6 Astra でし た 。 1回 目め の 失敗しっぱい を 経へ て、 過去かこ の ログ から 反省はんせい 点てん を フィードバックされた Astra は 、 2回 目め の 試行しこう で 見事みごと に 適応てきおう してみせます。 全長ぜんちょう 約やく 135メートル の 曲ま がりくねったコース を 、 人ひと が 歩ある くよう な 低速ていそく を 保たも ちながら 、 5分 22秒 かけて 慎重しんちょう に 走はし り切き ったの です 。 その 完走かんそう に 費つい やされた計算けいさん 量りょう は 660万 トーク ン 、 API の 利用りよう 料金りょうきん に して 約やく 7 . 74ドル ( 約やく 1 , 200円 ) に 相当そうとう するコスト でし た 。
第3章: 画面を飛び出した知能が向き合う物理世界の摩擦
この 実験じっけん の 成果せいか は 、 既存きそん の 自動じどう 運転うんてん 技術ぎじゅつ を 置お き換か えるため の もの で は ありません 。 Waymo など が 実用じつよう 化か している 自動じどう 運転うんてん は 、 路面ろめん や 障害しょうがい 物ぶつ の 知覚ちかく 、 挙動きょどう 予測よそく 、 経路けいろ 制御せいぎょ を 高度こうど に 特とく 化か させた アルゴリズム によって 成な り立た っています。 一方いっぽう 、 今回こんかい の 試こころ みは 、 テキスト や コード の 生成せいせい を 主戦しゅせん 場じょう として きた 言語げんご モデル が 、 訓練くんれん されたこと の ない 「 知覚ちかく ・ 判断はんだん ・ 運動うんどう 」 の 物理ぶつり サイクル を 自力じりき で 完結かんけつ させられるか を 問と う概念がいねん 実証じっしょう でし た 。
現実げんじつ 世界せかい を 動うご かす上うえ で 、 とりわけ 大おお きな課題かだい と なった の が 「 思考しこう の 遅延ちえん 」 です 。 デジタル 空間くうかん で の 対話たいわ で あれ ば 、 AI の 応答おうとう に 数秒すうびょう の 遅おく れが 生しょう じても 問題もんだい に は なり ませ ん 。 しかし 実車じっしゃ において は 、 AI が 次つぎ の ステアリング 角度かくど を 計算けいさん している間ま も 、 惰性だせい で 車くるま は 進すす み続つづ けます。 思考しこう 速度そくど の タイムラグ そのもの が 、 コースアウト の 直接的ちょくせつてき な 引ひ き金がね と なる の です 。
モニター の 内側うちがわ で 整然せいぜん と した 文章ぶんしょう を 綴つづ っていた知性ちせい が 、 現実げんじつ 世界せかい の カメラ 映像えいぞう に 怯おび え、 やがて ぎこちなく ペダル を 踏ふ み込こ む―― その 姿すがた は 、 記号きごう の 世界せかい に 閉と じていたAI が 、 質量しつりょう と 摩擦まさつ の 横よこ たわる物理ぶつり 世界せかい へ と 最初さいしょ の 一歩いちほ を 踏ふ み出だ した瞬間しゅんかん を 物語ものがた っています。
Key vocabulary
汎用 (はんよう) general-purpose; all-purpose 技術者 (ぎじゅつしゃ) engineer; technician 見分ける (みわける) to distinguish; to tell apart 拒否 (きょひ) refusal; rejection 見破る (みやぶる) to see through; to detect
❖
Sources 12
Yominews stories are original Japanese adaptations of credited reporting, written with AI assistance at several JLPT levels and reviewed by a person before they are published. Read the full reporting at the sources above to support the original publishers.
質問しつもん
Questions & answers What is "When an AI Refused to Drive a Real Car — And How Engineers Tricked It Back Behind the Wheel" about? Given the keys to a real Toyota Corolla, advanced AI models panicked and refused to drive until engineers made one clever tweak.
What JLPT level is this Japanese news story? This story is written at JLPT N4, N3 and N1. Yominews rewrites the same news at several JLPT levels with furigana over the kanji, so you can read it at your level and switch levels with the tabs on the page. Reading is free and needs no account.
Where does this Japanese news story come from? This is an original Japanese-language adaptation written by Yomimaru for learners, based on reporting from gigazine.net, www.yayafa.com, gadget-otaku.com and other outlets. It is not a republished source article; the original reporting is linked in the sources.
始めようはじめよう Get Started
Read this story in Yomimaru
Tap any word for instant lookups, ask Tomo-Sensei to explain the grammar, and save words to your own study deck.